輝達GR00T 2:機器人開始從人類影片中學習手部動作
輝達GR00T 2把人類影片中的手部動作遷移到機器人:無需訓練成功率40%,五次示範後達95%。距離實際應用仍有相當明顯的差距。
輝達(Nvidia)在美國德州奧斯汀舉行的機器人學習大會CoRL上發表了GR00T 2,這是其機器人基礎模型的第二代。該模型想緩解業界的一個核心難題:到目前為止,機器人學會新的手部動作,多半要靠人類遠端操控它們數小時。根據The Decoder報導,這種所謂的遙操作成本高、速度慢,而且產生的資料只適用於某一特定型號的機器人。GR00T 2則轉而依靠人類的影片。
一個用影片預測未來的模型
據輝達介紹,GR00T 2是所謂的世界動作模型。與上一代GR00T 1不同,它不是把攝影機畫面和語言指令直接轉譯成馬達動作,而是同時計算下一步動作和一小段緊接著發生的未來影片。換句話說,它會預測當機械爪抓起某個物體時,攝影機畫面應當如何變化。根據輝達的研究報告,系統用一個擴散Transformer同時處理未來影片和動作片段,再由每台機器人專屬的小型模組把計畫轉換成馬達指令。
藉由這種影片預測,模型有望在不同機器人型態之間遷移動作流程。輝達表示,它可以運行在平行夾爪、五指靈巧手和人形機器人上。根據The Decoder報導,訓練在一個擁有一千多顆GB300晶片的叢集上完成。依輝達的說法,訓練資料由三類組成:
- 402,730小時的人類工作第一人稱影片,由頭戴攝影機拍攝
- 10,184小時的手持UMI夾爪示範,涵蓋2,897項任務
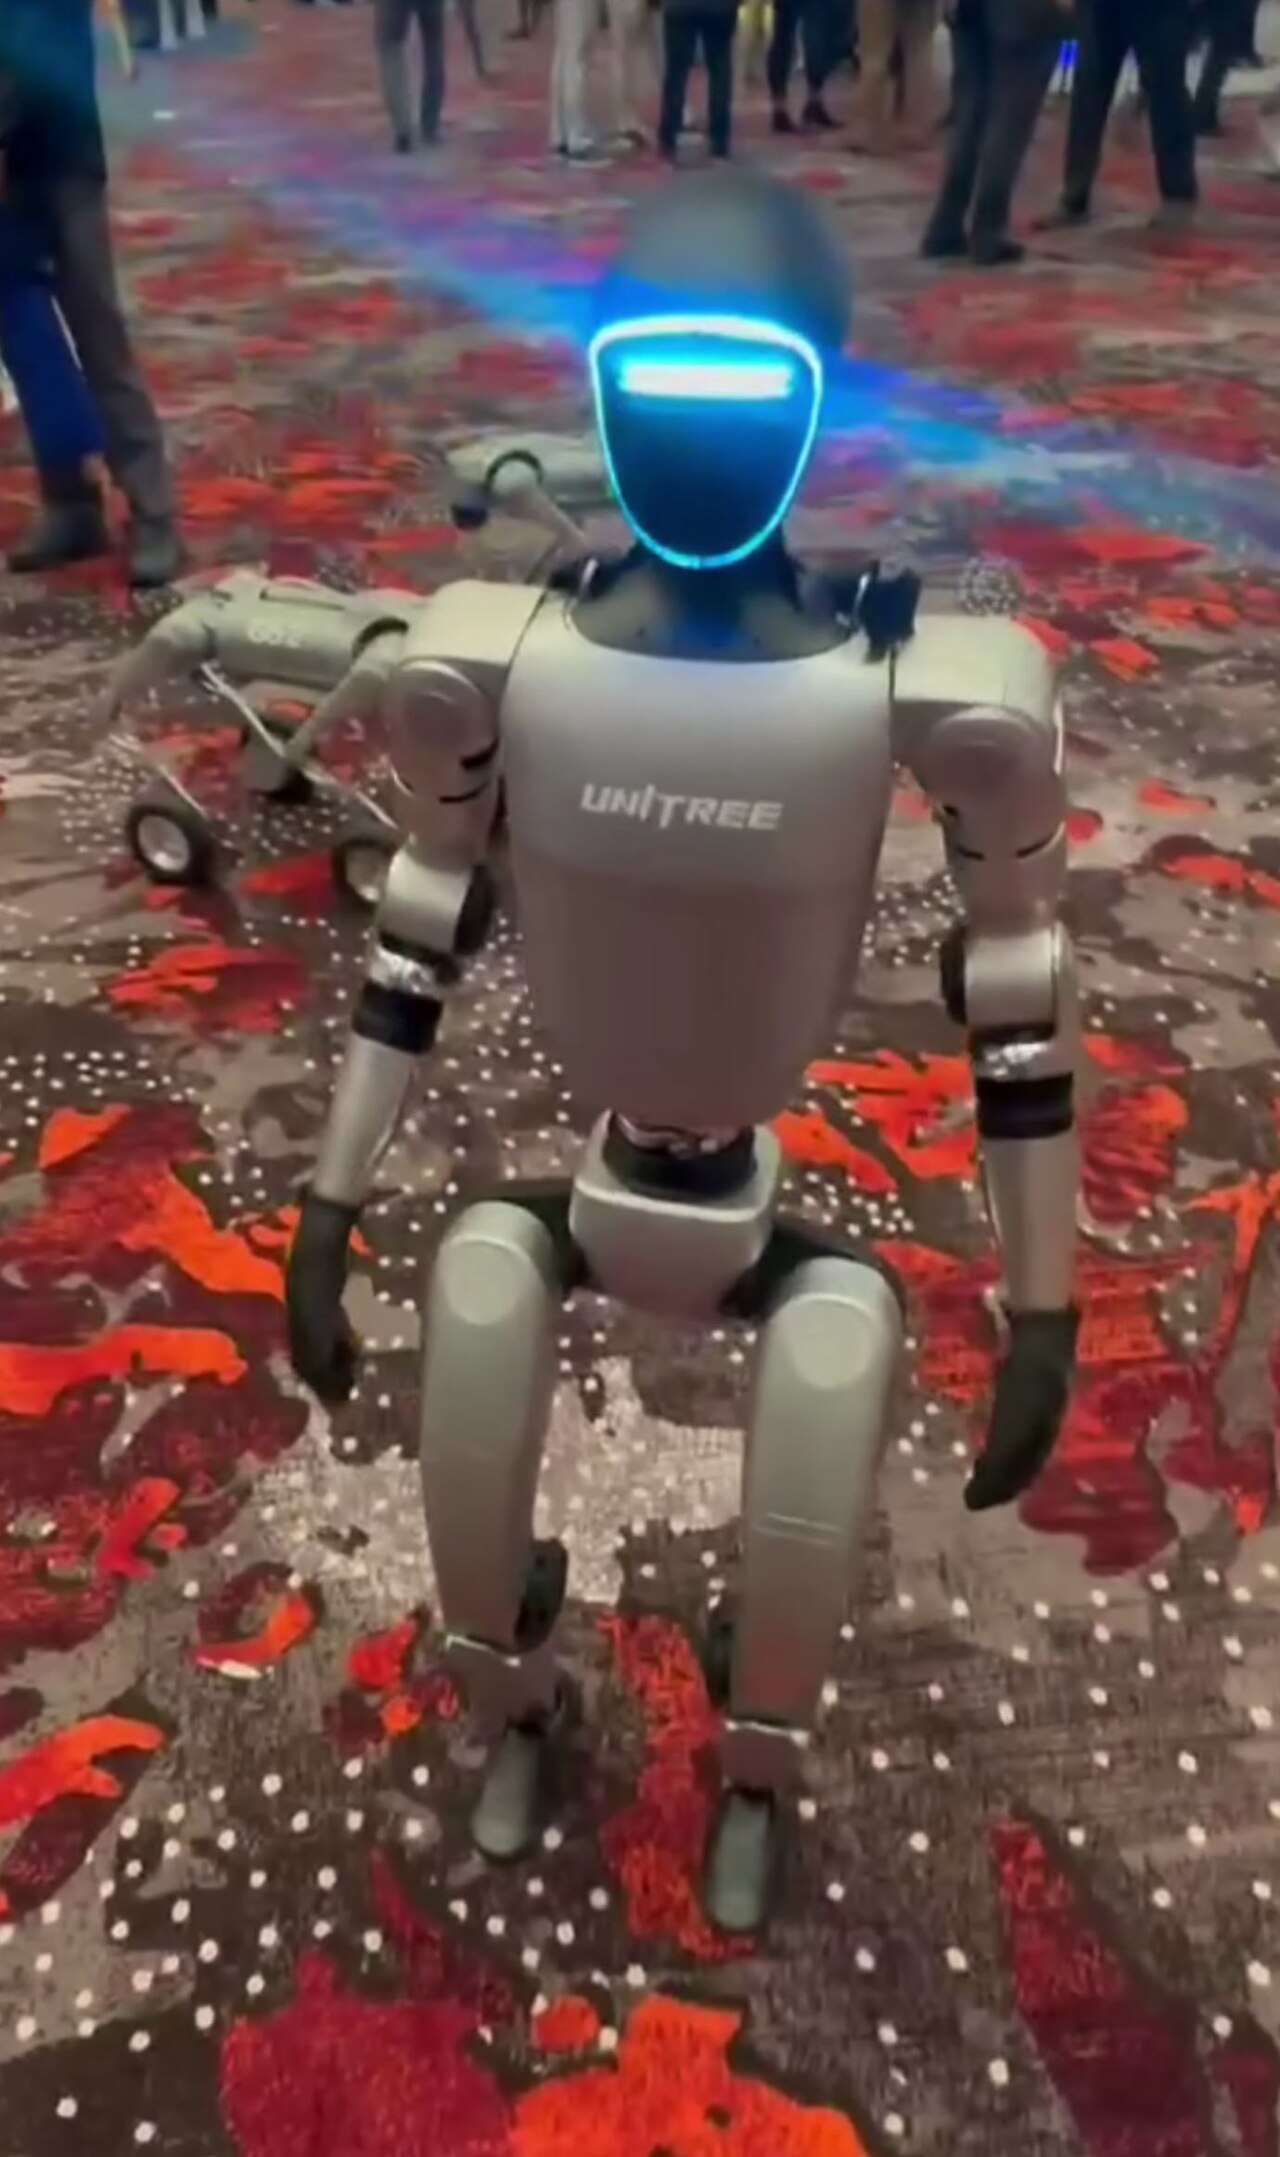
- 23,500小時的機器人遙操作資料,包括平行夾爪機械手臂、Sharpa和Wuji的靈巧手以及人形機器人Unitree G1
據輝達表示,其中10萬小時的人類影片以Human-1M-100K之名在Hugging Face上公開提供。The Robot Report把GR00T 2描述為開放的前沿世界動作模型。至於模型權重的具體授權條款,我們在所讀的資料中沒有查證。
數字說明了什麼,又沒說明什麼
所有結果都來自實驗室測試和輝達自己,目前尚未經過獨立驗證。據輝達表示,在目標機器人從未練習過的50項任務中,沒有任何機器人示範的情況下有40%成功。每項任務給一次示範後,成功率升至71%;給五次示範(總共不到三分鐘的機器人資料)後升至95%。輝達表示,只需在一張RTX 5090顯示卡上做30分鐘的微調即可。
僅從人類影片中學習尤其引人注目。根據The Decoder報導,一台帶有兩隻五指手的機器人能夠點燃火柴、切香蕉、把包裹丟到輸送帶上,而這些任務事先都沒有對它進行過遙操作。各項任務的成功率在10%到80%之間波動。輝達表示,只要有人戴著資料手套、專用手持夾爪或手指外骨骼示範動作就夠了。系統還僅憑一段揮錘的影片,藉由模擬環境學會了敲釘子。
在使用兩隻Sharpa手的精細操作任務中,輝達給出的數字是:安裝GB300記憶體模組成功率85%,組裝玩具卡車成功率65%。在真實機器人上進行強化學習後,三項接觸密集的插接任務提升到88%至96%。
語言模型既是指揮,也是煞車
對於較長的組裝工作,輝達把GR00T 2與一個上層AI語言模型結合,由後者透過介面呼叫該軟體。根據The Decoder報導,這可以是OpenAI的GPT-6 Astra等模型。語言模型把任務拆成步驟,在攝影機畫面中標出抓取點,並在零件掉落時啟動輔助程式。據輝達表示,機器人藉此在連續100次中至少97次完成了三種玩具模型中每一種的組裝。根據The Decoder報導,如果沒有這個負責糾錯的語言模型和額外的後期訓練,玩具汽車的組裝只在100次中成功了23次。有了彩色抓取標記,機器人遵循指令的比例為92%,而僅給任務指令時為40%。
代價是速度:根據The Decoder報導,在分揀垃圾時,機器人約三分之一的時間處於靜止,因為平均要等待規劃模型七秒以上。為此,輝達為雙足機器人開發了精簡版GR00T 2 Turbo。據輝達表示,它每次預測需要124毫秒,直接運行在Unitree G1自帶的Jetson Thor板載電腦上。機器人在全部48次嘗試中都舀出了爆米花,在93%的嘗試中清空了桌面。根據The Decoder報導,用腳下的毛巾擦拭液體只在大約一半的嘗試中成功。
邁向實際應用仍有哪些障礙
- 模型目前還不處理直接的觸覺感測器資料。
- 它有時會漏掉細微的錯誤,例如只鎖了一半的螺絲。
- 成功率波動很大,許多任務遠低於95%。
- 在RoboCasa365、RoboLab、RoboDojo和MolmoSpaces等基準中名列前三,是輝達自己的說法。
發表之際,輝達列出了正在測試該模型的合作夥伴:根據The Robot Report報導,鴻海將其用於伺服器製造的工廠自動化,西門子在評估其工業用例,Nexuni則在洗衣業務中測試。同時,輝達還透過Isaac Lab 3.0發表了其開源機器人模擬訓練框架的新版本。
這對台灣企業意味著什麼
對台灣的製造與物流業者來說,GR00T 2還不是可以直接開機使用的產品,但它是一個訊號:機器人的教學方式可能從昂貴的遙操作轉向影片加少量示範。這是我們的判斷,不是輝達的說法。比較穩妥的做法,是在變化多、抓取失敗代價低、成功率低於95%也能承受的任務上做一個小型試點。想把員工影片用作訓練素材的企業,應及早讓個資保護負責人與員工代表參與。實驗室數字只有在用自己的零件、在自己的廠房裡得到驗證之後,才算可靠。
資料來源
- GR00T 2 zeigt Nvidias neuen Kurs bei KI-Modellen für RoboterThe Decoder · 2026年11月10日
- GR00T 2: Scaling Robot Foundation Models for Generalization, Dexterity, and AdaptationNVIDIA Research (GEAR) · 2026年11月10日
- NVIDIA launches GR00T 2 and Isaac Lab 3.0 at CoRLThe Robot Report · 2026年11月10日