Figure’s Helix 2.5 behaalt zero‑shot succes in dertig onbekende huizen
Figure liet zien dat het Helix 2.5‑model een woonkamer kan opruimen, handdoeken kan vouwen en een bed kan opmaken in dertig volledig nieuwe huizen zonder enige aanpassing ter plaatse, met dezelfde prestaties als een gespecialiseerde policy en met de helft van de adaptatiedata.
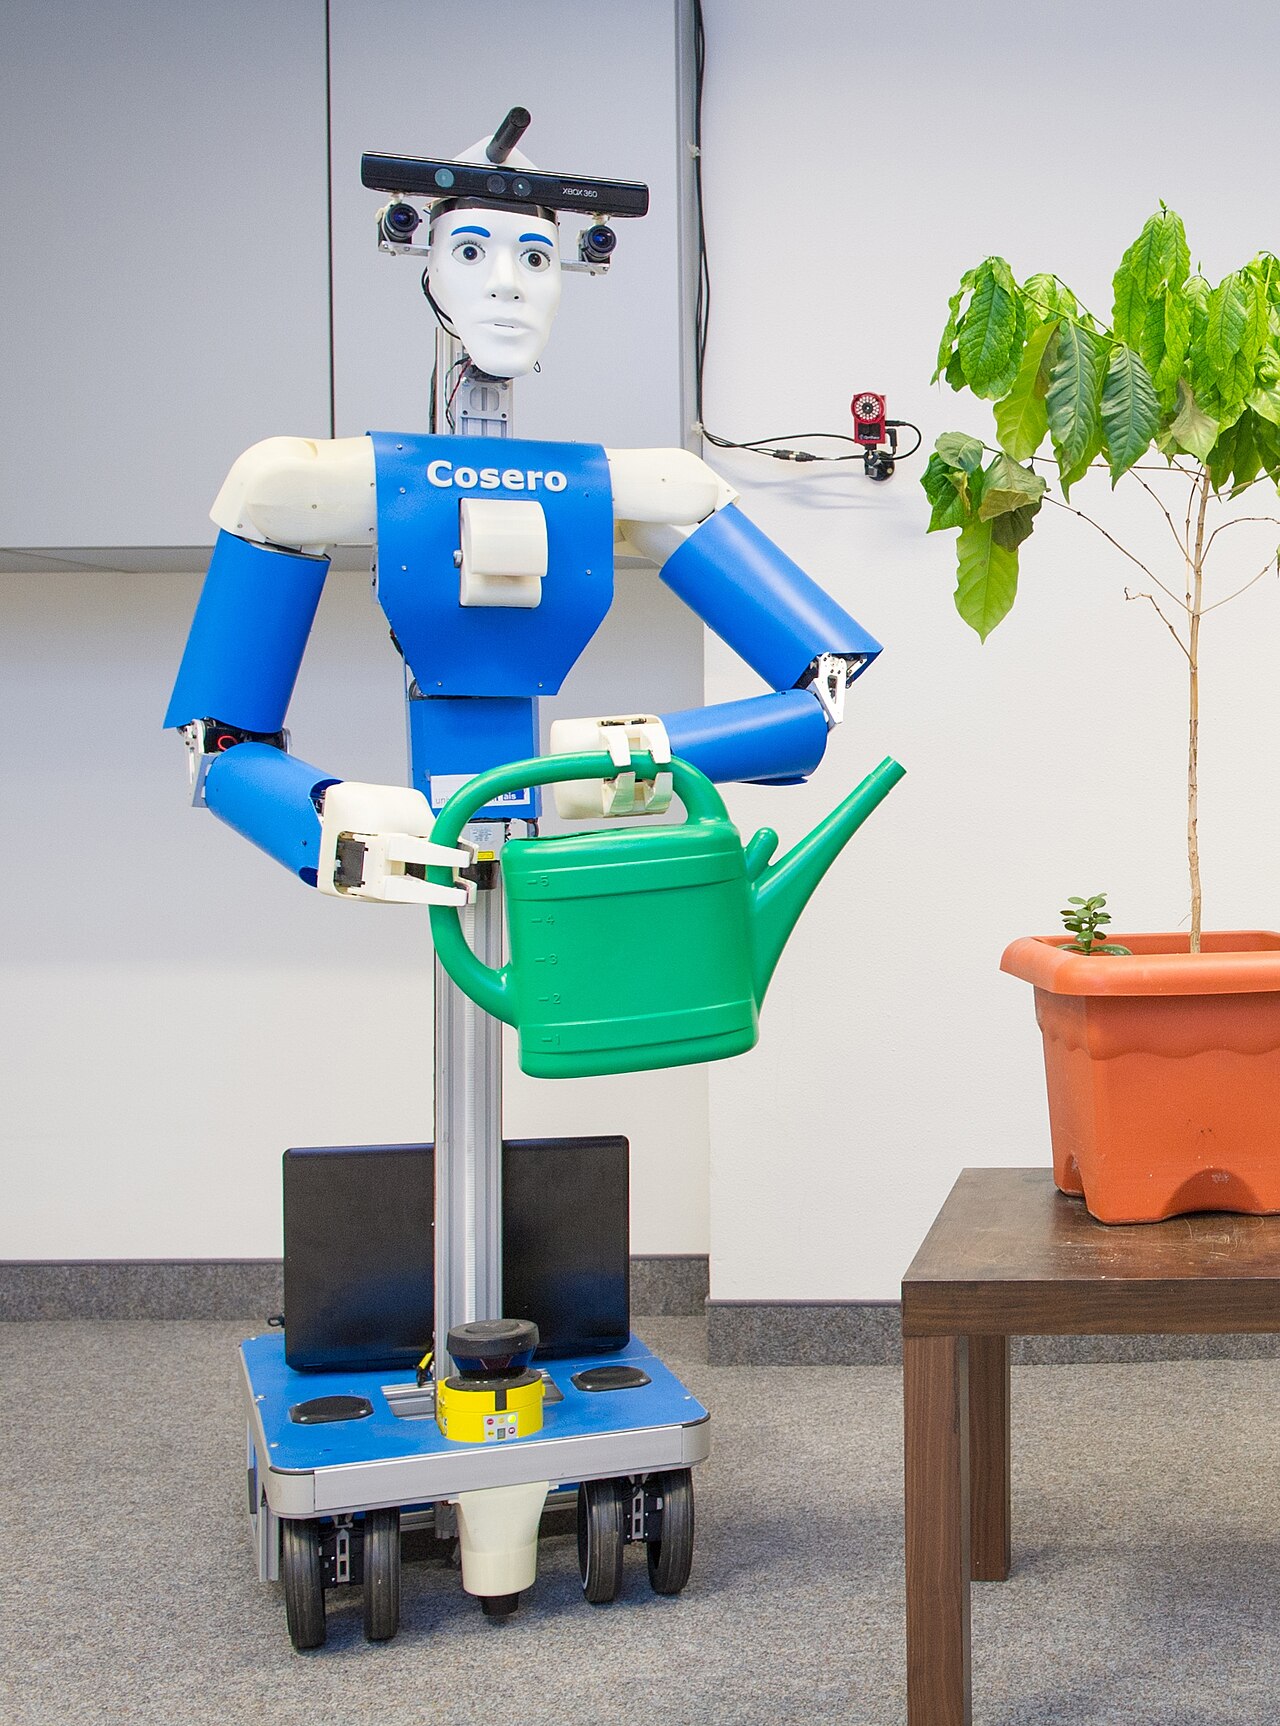
Op 17 september 2026 onthulde Figure Helix 2.5, een nieuwe besturingsarchitectuur voor mensachtige service‑robots. Het persbericht van het bedrijf belichtte een veldtest waarin één enkel model werd ingezet in dertig huizen die nooit eerder in de trainingsset waren opgenomen.
De test vereiste dat de robot drie alledaagse taken uitvoerde: een woonkamer opruimen, een set handdoeken vouwen en een bed opmaken met het meubilair en de objecten die al in elk huis aanwezig waren. Er werd geen voorafgaande kaart of objectcatalogus van de huizen gemaakt.
Strikte scheiding tussen trainings‑ en evaluatiedata
Figure benadrukte dat geen enkele data van de evaluatiehuizen in de trainingspipeline was opgenomen. De ingenieurs van het bedrijf, samen met onafhankelijke menselijke auditors, verifieerden dat geen van de objecten of ruimtelijke indelingen die tijdens de test werden waargenomen, voorkwam in de specificatiedata die werden gebruikt om Helix 2.5 te trainen.
Er werd slechts één enkel controle‑checkpoint van het model gebruikt in alle dertig omgevingen. De neurale‑netwerkgewichten van de robot werden niet fijngeslepen, noch werden er selectiemechanismen toegepast op basis van vroege prestatie‑resultaten.
Prestaties vergeleken met een doel‑specifiek beleid
Volgens Figure behaalde Helix 2.5 dezelfde succesratio als Helix 02, een versie die rechtstreeks in de doelomgeving was getraind. Het belangrijkste verschil was dat Helix 2.5 ongeveer de helft van de hoeveelheid adaptatiedata nodig had om dat niveau te bereiken.
Het systeem toonde ook fysieke correcties in realtime. Wanneer een geplande beweging botste met een bedframe, stapte de robot terug, wijzigde zijn houding, of navigeerde rond het obstakel voordat hij de vouwvolgorde hervatte.
De logische gevolgtrekking van de testopzet benadrukt dat de robuuste prestaties van Helix 2.5 niet alleen voortkomen uit een enkele modelcheckpoint, maar ook uit een zorgvuldig geverifieerd scheidingsprincipe tussen trainings- en evaluatiedata. Deze scheiding waarborgt dat de robot geen verborgen bias kan benutten die voortvloeit uit eerdere blootstelling aan dezelfde ruimtelijke configuraties. Door onafhankelijke auditors te betrekken bij de controle van object‑ en indelingsovereenkomsten, wordt de integriteit van de nul‑shot claim versterkt en ontstaat een transparante basis voor verdere wetenschappelijke replicatie.
De afwezigheid van aanvullende fine‑tuning of adaptieve gewichtsupdates in de dertig testomgevingen impliceert dat de onderliggende architectuur van Helix 2.5 voldoende generaliserende representaties moet bevatten. Deze eigenschap beperkt de afhankelijkheid van huis‑specifieke data en reduceert de behoefte aan dure en tijdrovende data‑verzamelingsprocessen. Een praktische implicatie hiervan is dat implementaties in nieuwe woonomgevingen sneller kunnen worden uitgerold, omdat de robot direct inzetbaar is zonder voorafgaande calibratie‑fase.
De real‑time correctiemechanismen die tijdens botsingen met obstakels werden waargenomen, illustreren een dynamisch feedback‑systeem dat niet alleen reactief, maar ook proactief gedrag mogelijk maakt. Door de robot te laten terugtrekken, zijn houding aan te passen en alternatieve routes te plannen, wordt een hogere mate van operationele veiligheid bereikt. Deze eigenschap beperkt de kans op schade aan zowel het apparaat als de huiselijke omgeving, wat cruciaal is voor acceptatie in de consumentensector.
Hoewel de gerapporteerde algehele succesratio een positief signaal afgeeft, moet men rekening houden met de inherente variabiliteit van huishoudelijke omgevingen die buiten de testset kunnen liggen. Factoren zoals ongewone objectvormen, onverwachte vloerbedekkingen of sterk afwijkende verlichting kunnen de prestaties beïnvloeden. Het erkennen van deze grenzen is essentieel om realistische verwachtingen te scheppen bij potentiële gebruikers en om gerichte verbeteringen te prioriteren.
De vergelijking met een doel‑specifiek beleid, waarbij Helix 2.5 dezelfde succesratio behaalt met de helft van de adaptatiedata, onderstreept een efficiëntie‑winst die zowel economische als ecologische voordelen biedt. Minder benodigde data betekent minder energieverbruik tijdens het trainingsproces en een verkleinde ecologische voetafdruk. Bovendien kan de kostenreductie in data‑acquisitie de totale investering voor bedrijven die service‑robots willen integreren, aanzienlijk verlagen.
In praktische zin opent de bewezen zero‑shot generalisatie van Helix 2.5 de deur naar bredere toepassingen buiten de residentiële sector, zoals in zorginstellingen of commerciële ruimten waar snelle inzetbaarheid vereist is. De mogelijkheid om zonder huis‑specifieke aanpassingen te opereren, vermindert logistieke complexiteit en maakt schaalvergroting haalbaarder. Tegelijkertijd vereist dit wel een continue monitoring van prestatie‑degradatie wanneer de robot langdurig in uiteenlopende omgevingen functioneert, zodat tijdig bijsturing kan plaatsvinden.
- 30 eerder ongeziene huizen
- 3 huishoudelijke taken (opruimen, handdoeken vouwen, bed opmaken)
- Enkel model‑checkpoint, geen gewichtsaanpassing
- 56 % algehele succesratio gerapporteerd door ABC
- De helft van de adaptatiedata vergeleken met Helix 02
Bronnen
- Helix 2.5: Zero-Shot 30-Home GeneralizationFigure · 17 september 2026
- Un robot humanoide entra en 30 casas que nunca había visto y empieza a hacer las tareas por sí mismoABC Tecnología · 18 september 2026